规划任务
确定区域、视觉目标、路线约束以及安全尝试的条件。
A-SERIES · 空中
面向可重复视觉巡检,并支持自主返航、降落与充电的空中机器人概念。
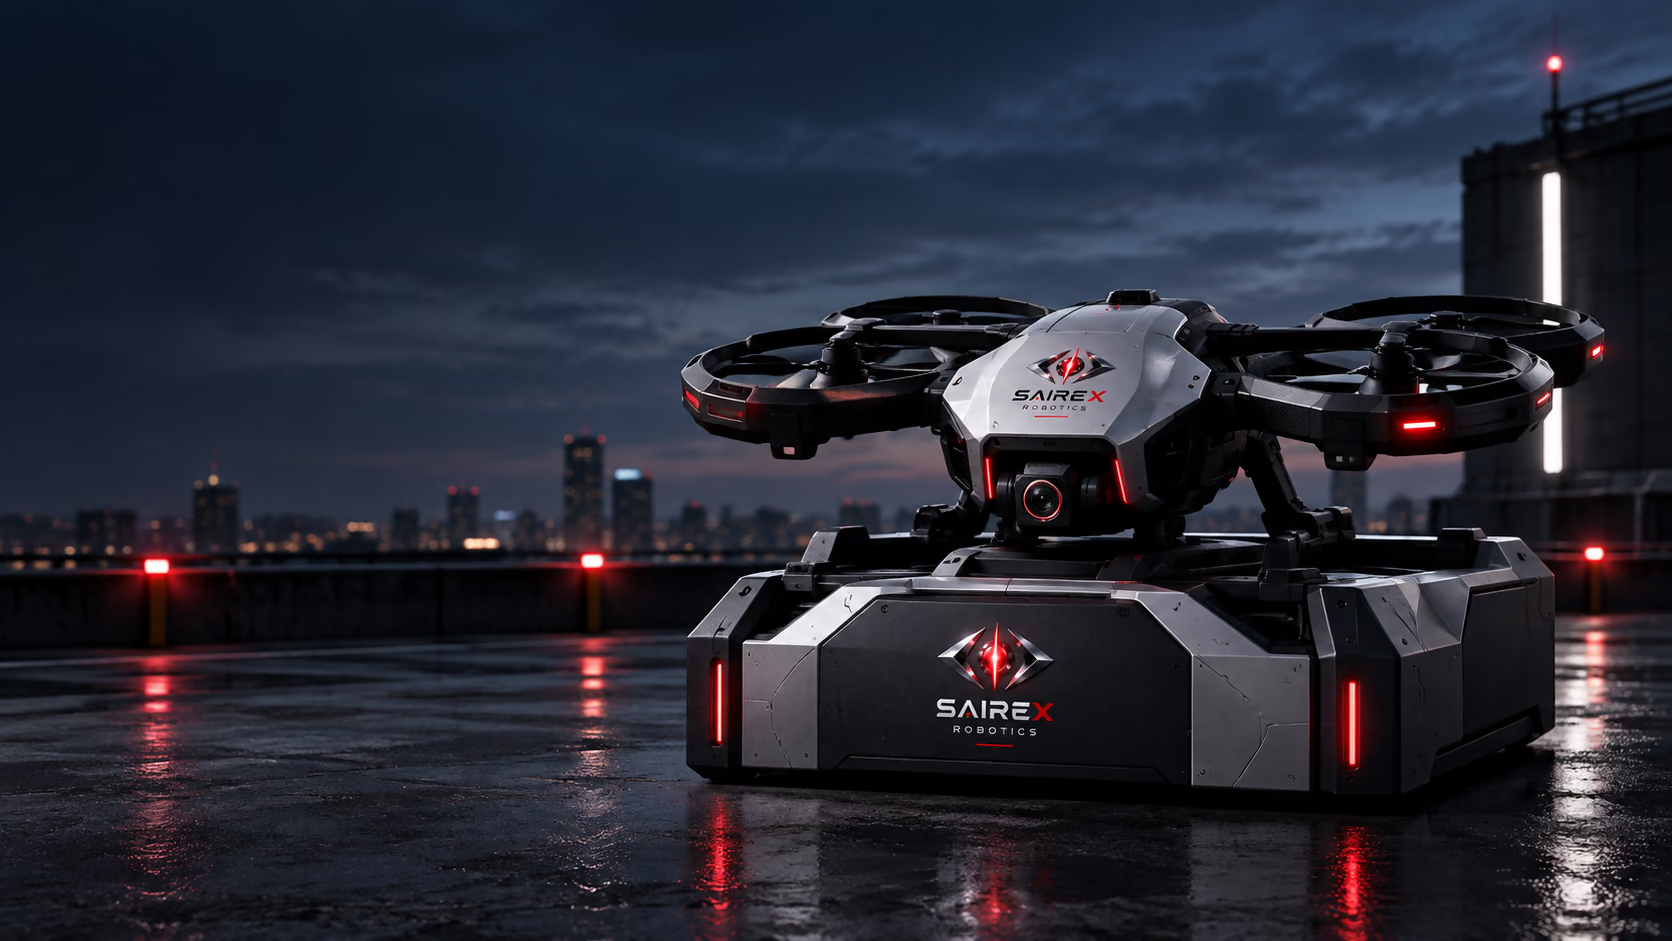 CONCEPT VISUAL · FORM SUBJECT TO CHANGE
方向
这里描述的能力是开发目标,而非已确认规格。我们将在原型制造与验证过程中持续更新。
开发路径
任务定义 是当前公开重点。只有当实际工作能够支持相关表述时,后续阶段才会启用。
巡检闭环
A1 Inspect 被定义为端到端巡检闭环。飞行器、机库、任务逻辑与审查最终必须作为一个系统协同工作。
确定区域、视觉目标、路线约束以及安全尝试的条件。
探索可重复视角与结构化视觉记录,而不是一次性飞行。
在机库完成任务,并整理采集材料供人工审查。
计划用于屋顶、外立面、太阳能设施与难以到达的基础设施。
可靠完成任务并自主返回基地的概念。
用于降落、充电与待命的防护式站点概念。
结构化采集与查看巡检数据的发展方向。
A1 Inspect + Dock 仍是开发项目。传感器配置、自主等级与运行许可尚未公布。
联系 SAIREX